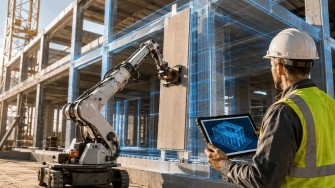
Představte si partu tesařů, která si nikdy nestěžuje na opakující se úkoly, nikdy si nenamáhá záda ani se nehádá o včerejším zápase. Představte si partu, která dokáže zvedat těžké panely, přesně umisťovat součásti a celé odpoledne opakovat stejný upevňovací úkon, aniž by na vteřinu ztratila koncentraci. A teď si představte, že navíc nemá žádný zdravý rozum.
Právě tato kombinace vysvětluje jak potenciál, tak i omezení stavební robotiky. Roboti jsou sice stále výkonnější, ale staveniště není kontrolované výrobní prostředí. Situace se mění každou hodinu. Materiály dorazí s zpožděním. Počasí se mění. Objevují se brigádníci. Tři řemeslné profese potřebují stejný úsek podlahy a někdo zaparkuje paletu přesně tam, kudy měl robot projet.
Budoucnost stavebnictví spíše přinese partnerství mezi roboty, kteří vynikají v opakování úkonů, a lidmi, kteří si všimnou, když se skutečnost odkloní od plánu. Toto partnerství začíná v CAD souborech, BIM modelech a projektových informacích, které robotovi říkají, co má postavit.
Nová laboratoř pro starý problém v odvětví
V srpnu 2026 Autodesk a Univerzita na Floridě oznámily otevření laboratoře Autodesk Design and Make Laboratory, robotického centra zaměřeného na industrializované stavebnictví. Autodesk poskytl dar ve výši 1 milionu dolarů na vybavení, rekonstrukci a technickou podporu.
Tato laboratoř vznikla jako reakce na dva velmi reálné problémy. Podle Florida Realtors čelí Florida nedostatku více než 121 000 domů a nájemních bytů. Zároveň se odhaduje, že do roku 2031 dosáhne 41 % současných pracovníků ve stavebnictví důchodového věku nebo se k němu bude blížit. Roboti představují jedno z možných řešení, zejména pokud rozšiřují kapacity kvalifikovaných pracovníků.
Tým z University of Florida vyvíjí kolaborativní roboty, běžně nazývané koboty. Tyto stroje jsou určeny k provádění těžké, opakující se nebo k úrazům náchylné práce, jako je stavba nosných stěn a montáž panelů, zatímco lidé zůstávají zodpovědní za kvalitu, posuzování situace a praktická rozhodnutí.
Takové rozdělení práce dává smysl. Stroj dokáže zvednout 400. panel se stejným nadšením, s jakým zvedl ten první. Člověk je lépe vybaven k tomu, aby rozhodl, proč panel 401 nesedí, a zda problém spočívá v součásti, rozvržení nebo modelu.
Proč je automatizace ve stavebnictví náročnější než ve výrobě
Průmyslové roboty se v továrnách osvědčily, protože továrny jsou speciálně navrženy s ohledem na opakovatelnost. Pracovní stanice zůstávají na svém místě. Materiály přicházejí v předem známé orientaci. Osvětlení, přístup a stav podlahy lze regulovat. Okolí stroje je součástí výrobního systému.
Staveniště se mění každou hodinu.
Jeho geometrie se vyvíjí. Pracovní zóny se překrývají. Prach může rušit senzory. Nerovný terén ovlivňuje pohyb a polohování. Robot se může setkat s lidmi, nástroji, kabely, výtahy, prázdnými výtahovými šachtami a dočasnými překážkami, které neexistovaly v době, kdy byla jeho trasa původně naplánována.
I výkonný stroj musí znát svou polohu v konstrukčním souřadnicovém systému, rozpoznat správnou součást, používat schválené informace a bezpečně se pohybovat v blízkosti lidí. Musí také posoudit, zda provedená práce dostatečně přesně odpovídá modelu, aby bylo možné přistoupit k dalšímu úkolu v postupu.
Právě proto je dosažení plné autonomie náročnější než automatizace omezeného úkolu. Robot, který v kontrolovaném prostředí provádí opakovatelné vrtání, sleduje postup prací nebo montuje panely, má zvládnutelný úkol. Univerzální „Frankenbuilder“, od kterého se očekává, že si poradí s každým překvapením a postaví celou budovu, by byl mnohem ambicióznějším projektem. (Ale potřeboval by ochrannou helmu?)
Průmyslová výstavba mimo staveniště poskytuje robotům výhodu domácího prostředí
Průmyslová výstavba mimo staveniště poskytuje robotům kontrolované prostředí. Týmy mohou pomocí opakovatelných procesů vyrábět stěny, panely nebo moduly a hotové komponenty poté přepravit na staveniště k montáži.
Budovy se i nadále vyznačují geometrií specifickou pro daný projekt, podmínkami staveniště, stavebními předpisy, tolerancemi a rozhraními. Výroba mimo staveniště přesouvá vybrané práce do prostředí, kde je snazší dohlížet na automatizaci.
V laboratoři Floridské univerzity naznačily první testy, že robotické systémy by nakonec mohly postavit hrubou stavbu celé skupiny domů za jediný víkend namísto několika měsíců. Jedná se o slibný směr výzkumu, ale zatím ne o univerzální stavební harmonogram.
Tato technologie stále prochází testováním a simulacemi směřujícími k možnému nasazení v praxi. Při nasazení v praxi je třeba zohlednit také bezpečnost, dopravu, pořadí prací, kontrolu, údržbu, náklady a složitost reálných projektů.
BIM se stává souborem strojových instrukcí
Stavební roboti potřebují více než jen geometrii. Potřebují použitelné, aktuální a dostatečně podrobné informace o součástech, umístění, orientaci, pořadí prací a přijatelných tolerancích.
Právě v tomto ohledu se BIM stává více než jen koordinačním modelem nebo vizuální pomůckou. Může pomoci vytvořit digitální základ pro plánování a provádění prací roboty.
Jeden z projektů Floridské univerzity kombinuje počítačové vidění s digitálními dvojčaty modelovanými v Autodesk Fusionu. Cílem je pomoci robotům interpretovat návrh a převést jej do fyzické montáže. Digitální reprezentace popisuje zamýšlený výsledek, zatímco kamery a senzory pomáhají stroji pochopit, co se ve skutečnosti nachází před ním.
Model BIM může uvádět, že sloupek patří na přesnou souřadnici. Robot si musí určit svou vlastní polohu, identifikovat správný sloupek, najít jeho zamýšlené umístění a zohlednit fyzické odchylky na reálném staveništi. Geodetická kontrola, kalibrace, tolerance a zpětná vazba z terénu propojují záměr návrhu s realitou.
Robot nedokáže číst BIM model tak, jak zkušený vedoucí stavby čte výkresy. Prvky modelu vytvořené pro koordinaci, dokumentaci nebo odhad nákladů mohou postrádat výrobní detaily, údaje o pořadí operací nebo strojově čitelná pravidla nezbytná pro automatizovanou práci.
Než bude moci BIM model řídit robota, musí někdo rozhodnout, které informace jsou rozhodující, jak budou převedeny a kdy se stroj musí zastavit a požádat o pomoc.
Špatná data se nezlepší, když přidáte pohony
Automatizace zvyšuje hodnotu spolehlivých projektových informací, protože na základě těchto informací jedná rychle a konzistentně. Bohužel však dokáže stejnou rychlostí a efektivitou opakovat i chybu.
Představme si, že je součástka nesprávně identifikována, chybí odkaz nebo v pracovním postupu zůstává zastaralý model. Člověk si může všimnout, že něco vypadá špatně, a zastavit se. Stroj však může provést přesně to, co mu bylo zadáno. Výsledkem není digitální transformace. Je to velmi nákladný způsob, jak několikrát zopakovat stejnou chybu.
Každý, kdo pravidelně používá AI nebo LLM, ví, že jejich výstup je třeba i nadále kontrolovat z hlediska přesnosti. Stejný princip platí i pro koboty. Automatizaci by se nikdy neměla zaměňovat s neomylností.
Týmy, které se připravují na větší automatizaci, budou potřebovat lepší kontrolu nad:
- Verzemi modelů a jejich schvalováním.
- Odkazy na soubory a jejich závislostmi.
- Souřadnicemi, jednotkami a orientací.
- Konvencemi pro pojmenování a klasifikaci.
- Proveditelností a výrobními detaily.
- Změnami v návrhu a aktualizacemi na stavbě.
- Tolerancemi a kritérii přejímky.
- Odpovědností za předávání informací do automatizovaných systémů.
Žádná z těchto otázek není nová. Robotika však jednoduše zvyšuje sázky. Nejasný název úrovně možná kdysi jen naštval manažera CADu. V pracovním postupu řízeném roboty však mohou nejednoznačné nebo zastaralé informace ovlivnit fyzický výsledek přímo na stavbě. A to se rychle prodraží.
Role člověka se posouvá výše v rozhodovacím řetězci
 Stavební robotika změní některé pracovní pozice. Zároveň však vytvoří poptávku po lidech, kteří dokážou propojit znalosti z oblasti projektování, zkušenosti ze stavebnictví a digitální systémy.
Někdo musí model připravit a ověřit. Někdo musí naplánovat úkol pro robota, kalibrovat zařízení a stanovit bezpečné provozní limity. Někdo musí porovnat hotovou práci se záměrem projektu. Pokud se podmínky odchýlí od předpokladů, musí člověk rozhodnout, zda proces upravit, revidovat model nebo práci zastavit.
Nejde pouze o úkoly pro software. Technicky dokonalý pokyn může být stále špatným rozhodnutím z hlediska výstavby. Řemeslo nezmizí. Lidská odbornost řeší výjimky, rizika a posuzování situací, zatímco stroje poskytují sílu, přesnost a výdrž.
Svou ochrannou helmu si ponecháte. A pravděpodobně si pořídíte tablet, skener a robota, který potřebuje jasně stanovené hranice. Pokud to zní jako hlídání dětí na staveništi, je to proto, že to tak trochu je, ale alespoň už nemusíte zvedat těžké břemena.
Kvalita CAD a BIM se stává otázkou praktického výkonu
Pro týmy pracující s CAD a BIM není praktickým ponaučením to, že každý projekt musí být zítra připraven pro robotizaci. Jde spíše o to, že kvalita projektových informací má stále větší vliv na to, co se ve skutečnosti postaví.
Normy, kontrola revizí a údržba souborů pomáhají určit, zda mohou následné týmy, výrobní systémy a stále více automatizovaná zařízení důvěřovat projektovým informacím.
Nástroje pro MicroStation od Axiomu podporují několik částí této práce. SpecChecker může týmům pomoci zkontrolovat, zda návrhové soubory vyhovují normám. DgnCompare dokáže identifikovat rozdíly mezi verzemi souborů DGN. Global File Changer dokáže provést kontrolované změny ve stovkách či tisících souborů, místo aby je musel nějaký chudák procházet jeden po druhém.
Tyto funkce sice nenaprogramují kobota ani nevyřeší všechny výzvy robotizované výstavby, ale řeší něco mnohem zásadnějšího: udržování konzistentnosti, přesnosti a spravovatelnosti projektových informací v jakémkoli měřítku.
Tento základ je důležitý bez ohledu na to, zda je následným uživatelem inženýr, výrobce, pracovní tým v terénu nebo robot s elektrickým nářadím v ruce.
Na staveništích bude vždy zapotřebí lidského úsudku
Nejpravděpodobnější budoucností není tiché staveniště řízené autonomními roboty. Je to smíšené prostředí, ve kterém specializovaní koboti přebírají vybrané úkoly a lidé zůstávají zodpovědní za rozhodnutí, která se jich týkají.
Roboti mohou zvedat, umisťovat, řezat, vrtat, skenovat nebo montovat. Lidé budou rozhodovat o tom, co se má dít, ověřovat správnost vstupních údajů a reagovat, když se staveniště nebude chovat podle simulace.
Díky tomu jsou čistá data CAD a BIM ještě důležitější. Automatizace závisí na spolehlivé cestě od záměru návrhu až po akci stroje. Pokud tato cesta obsahuje starý soubor, vynechanou revizi nebo nefunkční odkaz, robot se nezastaví, aby zvážil důsledky.
K tomu je zapotřebí lidský dohled. A nejlépe takový, který zkontroloval, zda jeho „robotické dítě“ pracuje s nejnovější verzí.
Autorem textu je Oscar Albornoz, prezident společnosti Axiom.